6 ayda robotik mühendisi olmak: sıfırdan yol haritası ve kaynaklar
Elektronikten ROS 2'ye, CAD'den robot öğrenmesine altı aylık plan; her ay için en iyi kaynaklar, doğrulanmış fiyatlar ve elinde çalışan bir robot bırakan projeler.
Robotik şu an teknolojide en az kalabalık yüksek değerli beceri, çünkü alan beş ayrı alan gibi görünüyor ve kimse nereden başlayacağını bilmiyor. Kaynak yazar bunun için altı aylık, günde iki üç saatlik bir plan çıkarmış: birinci ay elektronik ve tezgah, ikinci ay mikrodenetleyici ve ilk iki robot, üçüncü ay CAD ve 3D baskıyla bir robot kol, dördüncü ay ROS 2 ve simülasyon, beşinci ay kontrol ve kinematik matematiği, altıncı ay robot öğrenmesi ve işe alım. Her ayın sonunda elinde çalışan, filme çekilmiş bir şey kalıyor. Kursların neredeyse tamamı ücretsiz; donanım için en ucuz yol yaklaşık $267, yazıcılı rahat yol yaklaşık $954. Plan seni kıdemli mühendis yapmıyor, ama sahaya girecek kadar robot kurmuş, bozmuş ve düzeltmiş biri yapıyor.
Hızlı not: Bu yazının değeri kaynak sayısı değil, sıralaması. Yazar 100'den fazla bağlantı ve 27 proje toplamış, her fiyatı ve linki Eylül 2026'da satıcı sayfasından kontrol etmiş. Burada her ay için en işe yarar beş kaynak seçildi, fiyatlar dolar olarak aynen aktarıldı ve her ayın sonunda kurulacak proje yazıldı.
Neden AI mühendisliği değil, robotik
Sosyal medyada herkes AI mühendisi oldu ve sorun tam olarak bu. Bir alt ajanın gece üçte birkaç sente yaptığı işten kendine kale kuramazsın. Robotik tam tersi ve sebepleri moda değil, yapısal:
- Modeller zaten çalışıyor. Eksik olan, onları bir gövdeye koyabilen kişi.
- Fiziksel dünya kazınamıyor. Veri üretmek için birinin gerçek bir makineyi hareket ettirmesi gerekiyor.
- Tutucunun neden kaydığını anlatan bir Stack Overflow cevabı yok.
- Düşen bir robot, alt ajana devredilebilecek bir sorun değil.
- Kimse robotunu bir hafta sonunda kopyalayamıyor.
Kısacası AI mühendisliği kalabalık, robotik boş.
Robotik mühendisi gerçekte ne yapar
Çoğu kişi bu unvanı duyunca sıfırdan insansı robot tasarlayan birini hayal ediyor. Gerçekte iş uzmanlık alanlarına bölünüyor: algı ve bilgisayarlı görü, kontrol ve durum tahmini, hareket planlama ve manipülasyon, robot öğrenmesi, gömülü sistemler ve firmware, simülasyon, sistem entegrasyonu, saha ve operasyon. Birini seçiyorsun, geri kalanında okuryazar kalıyorsun.
Yazar Figure ve Skild'in canlı iş ilanlarını okumuş; aynı dört şart hepsinde tekrar ediyor:
- C++ ve Python, ikisi birden.
- Gerçek donanım deneyimi. Sadece simülasyon seni kıdemli yapmıyor.
- Bir alanda derinlik, diğerlerinde okuryazarlık.
- Hata ayıklama, kendi başına bir beceri olarak sayılıyor.
Listede olmayan şey dikkat çekici: belirli bir diploma. Bu yüzden plan teori okumaktan değil, çalışan şeyler yapmaktan kuruluyor ve her bölüm elle yapılacak bir şeyle bitiyor.
Geçimini sağlayan işi bırakma. Plan günde iki üç saate göre tasarlanmış ve altı ay bu tempoyla yürüyecek şekilde kurulmuş. Robotik portföyü bitirdiğin kurslardan değil, hareket etmiş şeylerden oluşuyor; her ayın sonunda çekeceğin video bu yüzden var.
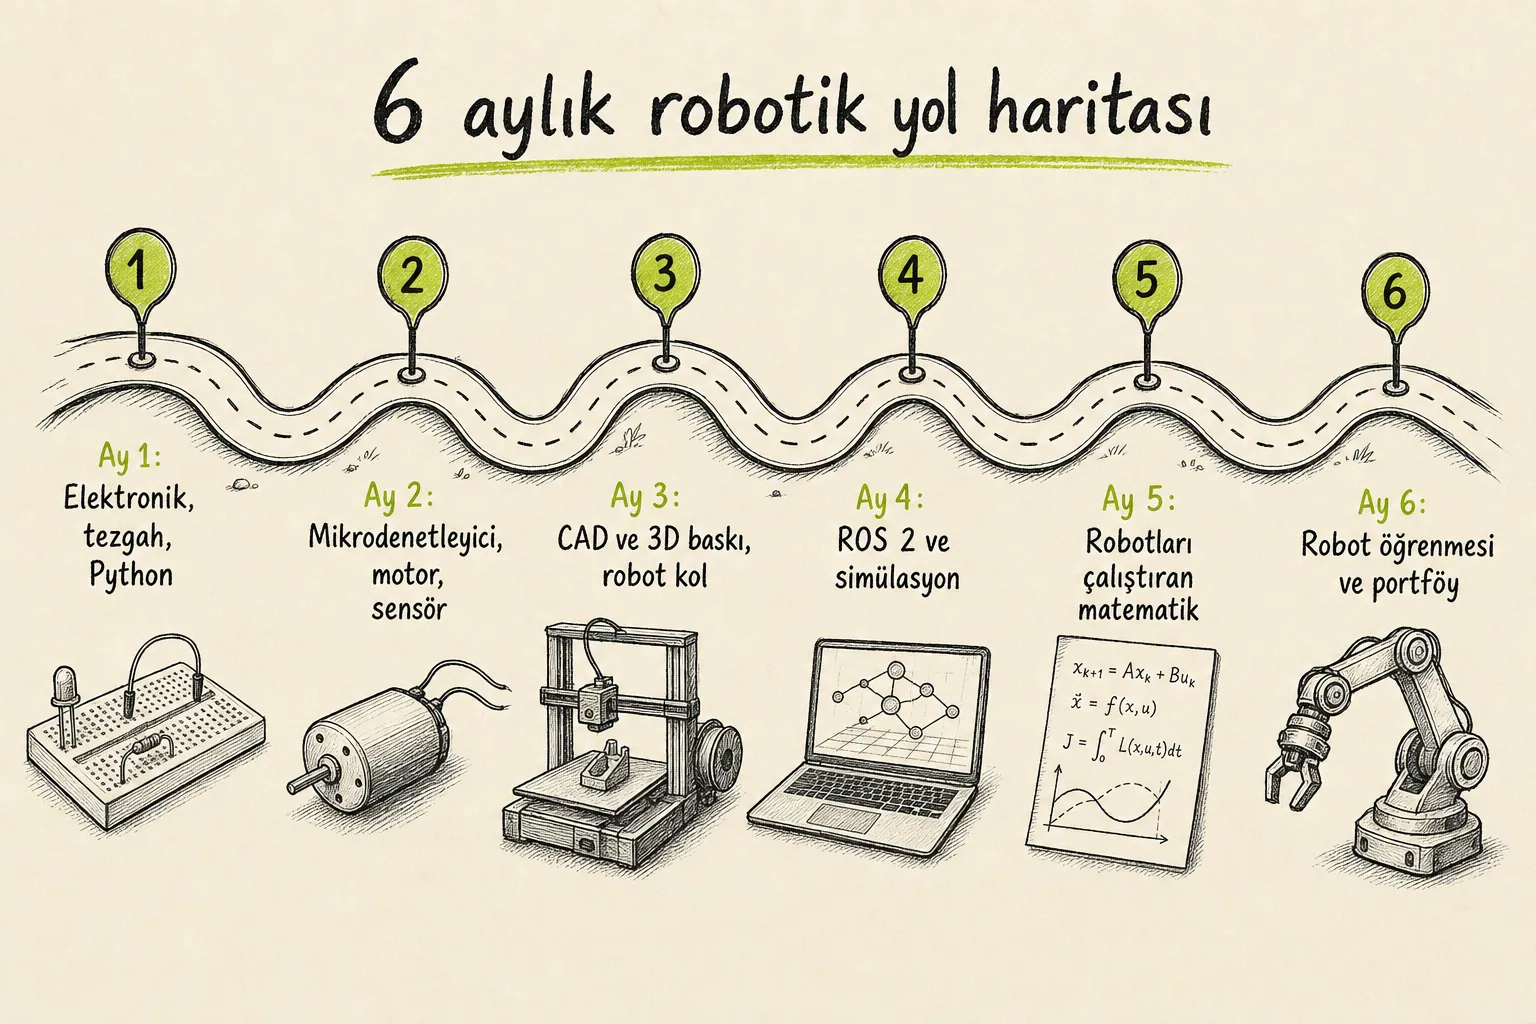
Ay 1: elektronik, tezgah, Python ve Git
Bu ayın hedefi bir şemayı okuyup çalışan bir devre kurmak ve çalışmadığında hatayı bulmak. Yol haritalarının çoğu bu ayı atlayıp doğrudan Arduino'dan başlıyor; sonuçta insanlar bir bağlantı şemasını kopyalayabiliyor ama bozulduğunda hiçbir şeyi düzeltemiyor. Robotikte hata bazen gevşek bir kablo, çöken bir pil ya da regülatörün taşıyamadığı kadar akım çeken bir motor oluyor. Alttaki elektrik katmanını anlamadan bunları teşhis edemezsin.
Öğrenilecekler: Ohm kanunu ve gerilim bölücüler, akım çekişi ve stall olan bir motorun mikrodenetleyiciyi neden resetlediği, şema sembolleri, pull-up ve pull-down dirençler, decoupling kapasitör, LiPo temelleri (hücre sayısı, C değeri, başında durmadan şarj etmeme). Tek dolar harcamadan önce simülatörde başla; yanlış bağlamanın maliyeti sıfır ve neden yanlış olduğunu görüyorsun. Lehim ile Python, terminal ve Git de bu ayın konusu, çünkü üçünü altı ay boyunca her hafta kullanacaksın.
Kaynaklar
- Falstad Circuit Simulator (ücretsiz, tarayıcıda): elektron akışını animasyonla, gerilimi renkle gösteriyor. Akımı hayal etmek yerine izliyorsun.
- Tinkercad Circuits (Autodesk, hesapla ücretsiz): sanal breadboard, sanal Arduino ve sanal multimetre bir arada; parça almadan bağlantı hatalarını yakalıyor.
- All About Circuits, "Lessons in Electric Circuits" (ücretsiz): altı ciltlik açık lisanslı elektrik mühendisliği kitabı; video bir konuyu geçiştirdiğinde buraya dönüyorsun.
- Adafruit Guide to Excellent Soldering (ücretsiz): havya seçimi, bağlantı tekniği ve her yaygın hatanın fotoğrafı. Sektörün işaret ettiği referans.
- CS50P (Harvard, ücretsiz): Python'a giriş; problem setleri ve final projesi olduğu için insanlar bitiriyor.
Kitap isteyenler için Make: Electronics (3. baskı, Charles Platt) $29,99. Terminal için MIT'nin Missing Semester dersi, Git için Learn Git Branching ücretsiz.
Tezgah bütçesi ve ne kadar tutuyor
$0
Falstad, Tinkercad ve All About Circuits. Ohm kanununu ve bölücüleri harcama yapmadan öğren. Gerçekten önce bunu yap.
$45-60
Başlangıç kiti ve multimetre. Kitler lehimsiz, havya henüz gerekmiyor.
$110-160
Havya, lehim, yan keski, kablo soyucu, üçüncü el, perfboard ve ekstra pasif elemanlar eklenir.
$200-300
Tezgah güç kaynağı, daha iyi multimetre, lehim pompası, çekmeceler ve bir robot şasi kiti eklenir.
Eylül 2026'da doğrulanmış kit fiyatları: Elegoo UNO R3 Super Starter Kit $42,99 (en iyi fiyat/performans, 22 derslik PDF ile), Elegoo UNO Basic Starter Kit $19,99 (para gerçekten kısıtlıysa), SparkFun Inventor's Kit v4.1.2 $99,95 (en iyi müfredat, robotla biten 16 devre), Adafruit 9205B+ dijital multimetre $17,50, Pinecil V2 havya $25,99 topluluk fiyatı, $35,99 perakende.
Nereden alınır: AliExpress 3 ile 10 kat ucuz ama kargo 2-6 hafta ve bozuk kart gelirse destek yok. Amazon orta fiyatlı ve hızlı, ilk kit için doğru yer. Elegoo bölgesel depodan bir haftada gönderiyor. Adafruit ve SparkFun pahalı ama her ürün sayfası tam bir eğitime bağlanıyor. Pololu motor ve sürücüde en iyi kaynak. İlk siparişte fazlasını öde ve günler içinde kurmaya başla; 10k direncin ne işe yaradığını öğrendikten sonra her şeyi AliExpress'ten al.
Ayın projesi
Falstad'da bir gerilim bölücü kur, çıkış gerilimini elle hesapla, simülatörde doğrula. Sonra 3,3V mantık seviyesinden LED yakan bir transistör anahtarı kur; bu, ileride mikrodenetleyici pininin taşıyamayacağı akımı süren devrenin aynısı. Kit gelince beş rastgele direnci ölç ve renk bantlarıyla karşılaştır, kendi bozduğun bir kabloyu süreklilik modunda bul. Ucuz bir breakout karta header pinleri lehimle, her pini test et, bunu üç kez yap, sonra birini söküp yeniden lehimle. Ve bugünden itibaren her proje, fotoğrafı, bağlantı açıklaması ve "ne bozuldu, nasıl düzeltildi" paragrafı olan bir README ile GitHub'da yaşıyor.
Ay sonunda: şema okuyup breadboard'da kuruyorsun, direnç değerini takmadan hesaplıyorsun, multimetreyle kısa devre ve kopukluk buluyorsun, temiz bir lehim atıyorsun, Python betiğini terminalden çalıştırıp GitHub'a atıyorsun.
Ay 2: mikrodenetleyici, motor, sensör ve hareket eden ilk robot
Hedef: hareket eden, çevresini algılayan ve kendini düzelten bir robot. Robotik bu ay teori olmaktan çıkıyor. Çizgi izleyen robot; sensör girişi, aktüatör çıkışı ve ayar problemi olan kapalı bir kontrol döngüsü. Bir insansı robot da aynı şey, sadece daha büyük ve kırması daha pahalı.
Arduino ile başla, ESP32 ile değil; çünkü ekosistem devasa ve her eğitim onu hedefliyor. Birkaç hafta içinde ESP32'ye geçeceksin ve öğrendiğin hiçbir şey boşa gitmiyor. Ana kart olarak ESP32-S3 al ($15,95, Adafruit), eski eğitimlerin kodu değiştirmeden çalışsın diye bir de klasik ESP32 ($15,00). Seeed XIAO ESP32-C3 $4,99 ile küçük işler için, AliExpress klonları $4-9 arası. Odak: PWM'in gerçekte ne olduğu, kesmeler, I2C ve SPI'yi datasheet'ten okumak, seri hata ayıklama ve delay() yerine millis() ile bloklamayan zamanlama. delay() kurduğun her robotu bozar.
Kaynaklar
- Paul McWhorter, Arduino Lessons (ücretsiz): 100'den fazla ders, yavaş anlatım, her dersin sonunda ödev. Arduino'da daha önce takılmış gerçek başlangıç için en iyisi.
- Random Nerd Tutorials, Getting Started with ESP32 (ücretsiz): bu çip için en yüksek sinyalli ücretsiz kütüphane; hemen her başlangıç hatasına özel çözüm ve 250'den fazla proje.
- DroneBot Workshop, L298N ile DC motor kontrolü (ücretsiz): DC motor teorisi, PWM, H-köprü içi ve joystick'le sürülen bir robot arabayla biten üç tam kod.
- SparkFun TB6612FNG Hookup Guide (ücretsiz): gerçekten kullanman gereken sürücünün pin dizilimi, bağlantısı ve kütüphanesi.
- Kalman and Bayesian Filters in Python, Roger Labbe (ücretsiz, CC-BY): çalışan kodlu Jupyter defterleri; g-h, Bayes, KF, EKF, UKF ve parçacık filtreleri. Var olan en iyi ücretsiz filtre eğitimi.
Motorlar ve sürücüler
Dört motor tipi önemli. Fırçalı DC redüktörlü motor: ucuz, H-köprü ister, enkoder eklemezsen konum bilgisi yok; ilk aracın varsayılanı. Hobi servo: içinde kapalı döngü, yaklaşık 180 derece hareket, dışa geri bildirim yok. Akıllı seri bus servo: zincirleme bağlanıyor, konum, hız ve akım geri bildirimi ile 12 bit manyetik enkoder var; modern düşük maliyetli kolların kullandığı tip. Step motor: açık döngü mutlak konum, yüksek tutma torku.
L298N her eğitimde var ve onu kullanmamalısın. Çıkış katında yaklaşık 2V düşüren, ısınan ve pilini boşa harcayan eski bir bipolar transistör H-köprüsü. Eğitimler kullandığı için öğren, sonra TB6612FNG veya DRV8833'e geç.
Doğrulanmış fiyatlar: Adafruit DRV8833 $5,95 (listedeki en ucuz iyi sürücü), SparkFun TB6612FNG $14,77 (L298N'in doğru yerine geçeni), Pololu enkoderli redüktörlü motor $19,95 (adet), Pololu A4988 step sürücü $8,95, FeeTech STS3215 akıllı servo (12V, 30 kg·cm) $31,71. Bu son servo, açık kaynak SO-101 kolunda kullanılan servo.
Sensörler
Fiyatlar: HC-SR04 ultrasonik $3,95 (geniş koni, yumuşak yüzeyde zayıf), VL53L0X uçuş süreli lazer $14,95 (35 derecelik dar koni), MPU-6050 6 eksenli IMU $12,95 (füzyonu kendin yapıyorsun, amaç da bu), BNO085 9 eksenli IMU $29,50 (füzyon çipte, robotik için UART modu), Pololu manyetik enkoder çifti $8,95, RPLIDAR C1 360 derece lidar $69,00 (DFRobot).
Denge robotu için Kalman filtresinden önce tümleyici filtre yaz. Tek satır ve çalışıyor:
angle = a * (angle + gyro * dt) + (1 - a) * accelAngle # a yaklaşık 0.98IMU'yu bir karta monte et, pitch açısını seri porta yazdır, kartı tamamen sabit tut ve sayının yine de kaydığını izle. Tümleyici filtreyi ekle ve kaymanın yok olmasını izle. Durum tahmininin en önemli dersi bu ve yirmi dakika sürüyor. Tümleyici filtrenin nerede yetmediğini anladığında Kalman'a geç.
Ayın projesi: ilk iki robot
- Çizgi izleyen robot: kaliteli kurulum yaklaşık $105 (ESP32-S3 $15,95, Pololu Romi şasi $39,95, TB6612FNG $14,77, QTR-8RC yansıma dizisi $12,95, pil ve yuva yaklaşık $12, kablo ve header yaklaşık $10). Bütçe kurulumu yaklaşık $38 (genel ESP32 yaklaşık $6, 2WD akrilik şasi yaklaşık $12, DRV8833 $5,95, beş TCRT5000 yaklaşık $3, pil yaklaşık $6, kablo yaklaşık $5).
- Kendi kendini dengeleyen robot: kaliteli kurulum yaklaşık $134 (ESP32 $15,95, iki enkoderli motor $39,90, TB6612FNG $14,77, MPU-6050 $12,95, baskılı şasi yaklaşık $10, LiPo, şarj ve tekerlek yaklaşık $30, diğer yaklaşık $10). Bütçe kurulumu yaklaşık $62.
Önce çizgi izleyeni kur, P kontrolcüyle ayarla, sonra D terimini ekle ve salınımın kaybolmasını izle; iki halini de filme çek. Kötü ayarlanmış robotla aynı robotun düzgün ayarlanmış halinin yan yana videosu, başlangıç portföyündeki en ikna edici şeylerden biri, çünkü kazancı kopyalamadığını, döngüyü anladığını kanıtlıyor. Sonra dengeleyiciyi kur; filtre ve döngü zamanlaması ikisi de doğru olmadan hiç çalışmayacak ve o sinir bozukluğu dersin kendisi.
Ay sonunda: PWM duty ile gerçek RPM farkını biliyorsun, enkoder okuyup konum döngüsü kapatıyorsun, I2C sensörü datasheet'ten okuyorsun, ivmeölçer ve jiroskopu kararlı bir açıya birleştiriyorsun, P, I ve D'nin ne yaptığını robotunun ne yaptığıyla anlatıyorsun ve GitHub'da iki çalışan robotun var.
Ay 3: CAD, 3D baskı ve kendi robot kolun
Hedef: CAD'de bir parça tasarla, üret ve yerine otursun. Kit birleştirenlerle robot yapanları ayıran ay bu. Bundan sonra kurduğun her robotta yalnızca sen tasarladığın için var olan parçalar olacak. Bir fikirden fiziksel bir braket çıkarmak bir öğleden sonra sürdüğünde yapabildiğin projeler değişiyor.
Tek bir CAD aracı seç ve derinleş. Onshape Free tarayıcıda çalışıyor, Chromebook'ta bile; montaj sistemi robot eklemleri gibi davranıyor; ama ücretsiz katmanda her doküman herkese açık. Fusion Personal ticari olmayan ve yılda $1.000 altı gelir için yenilenebilir üç yıllık ücretsiz lisans veriyor, içe ve dışa aktarma biçimleri kısıtlı. FreeCAD 1.1 Mart 2026'da çıktı ve artık gerçekten kullanılabilir; bulut CAD veya kart ödemesi sorun olan yerler için. SOLIDWORKS for Makers yılda $48, ama dosyalar filigranlı ve ticari SOLIDWORKS'te açılmıyor. Odak: tam kısıtlanmış çizimler, değişkenle süren parametrik tasarım, gerçek eklemleri taklit eden montajlar, elindeki servonun datasheet ölçülerinden tasarlamak, paylaşım için STEP ve baskı için STL farkı.
Kaynaklar
- Onshape Learning Center, Fundamentals: CAD (hesapla ücretsiz): CV'ye yazılabilecek bir sertifikayla biten tek ücretsiz yapılandırılmış CAD müfredatı; robotik yarışma parkuru da var.
- Product Design Online, Learn Autodesk Fusion in 30 Days (ücretsiz): otuz günde otuz nesne. Hiç CAD açmamış birini parametrik çizimde rahat eden en hızlı yol.
- OrcaSlicer Calibration wiki (ücretsiz): sıcaklık, akış, pressure advance, geri çekme ve tolerans kalibrasyonu önerilen sırayla. Parçaların oturmasını isteyen herkes için en işe yarar dilimleme dokümanı.
- Clearance and Tolerance 3D Printer Gauge (ücretsiz STL): bir kez bas, makinenin sıkı geçme ve kayar geçme için gerçek boşluğunu öğren.
- SO-ARM100 deposu (TheRobotStudio ve Hugging Face, açık kaynak): SO-101 kolunun resmi parça listesi ve montaj dokümanı.
Yazıcı ve filament
Eylül 2026 fiyatları: Creality Ender-3 V3 SE $199, Bambu Lab A1 mini $219,99, Bambu Lab A1 $299,99 (büyük braketler için 256 mm tabla), Creality K1C $369 (kapalı, karbon fiber filament için sertleştirilmiş), Bambu Lab P1S $799 (ABS ve ASA için kapalı CoreXY). Filament seçimi: PLA+ prototip braketler ve SO-101 kolunun kendisi için (kol %15 dolgu ve 0,2 mm katman istiyor; 55-60°C'de yumuşuyor), PETG gerçek robot parçasının varsayılanı (şasi plakası, servo yuvası, düşmeye dayanması gereken her şey), ABS ve ASA sıcak motor yanı ve dış mekan için (kapalı kabin şart), naylon dişliler için (basmak yerine sipariş et), karbon fiber katkılı sert yapısal linkler için (sert nozul ister), TPU ayak, tampon ve esnek tutucu parmağı için.
Yazıcı alamıyorsan: dünyada yaklaşık 2.875 Fab Lab var, ABD'de halk kütüphanesi makerspace'leri ücretsiz ya da çok ucuz, Craftcloud 95 ülkedeki üreticilerden teklif karşılaştırıyor, JLC3DP parça başı $1,00'dan başlıyor ve üç günde basıyor. Dürüst hesap: SO-101 kolu yaklaşık 1 kg PLA+ istiyor, bu kendi makinende $20-25 filament, hazır basılı set ise $30,99. Yazıcı tek kurulumda kendini ödemiyor, yinelemede ödüyor. Tutucu parmağının onuncu revizyonu evde 40 sent ve 25 dakika, servisten $8 ve bir hafta.
Dişli oranını, boşluğu (backlash) ve tork yoğunluğunu anlamak, videoda çalışan robotla tekrar tekrar çalışan robotu ayırıyor. Boşluk konum doğruluğunu yazılımın tamamen düzeltemeyeceği şekilde bozuyor ve ucuz servonun plastik dişlisi bir kolda ilk bozulan parça. Ara proje: bir NEMA17 veya hobi motoru için basit bir planet ya da sikloid redüktör tasarla ve bas; ilki kötü olacak. Çıkışı tutup sallayarak boşluğu ölç, azaltmak için yeniden tasarla.
Ayın projesi: SO-101 kolu
Bu, yol haritasındaki en iyi donanım alımı. SO-101, TheRobotStudio ve Hugging Face'in açık kaynak 5 eksenli kolu ve tutucusu; lider ve takipçi çift olarak kurulmak üzere tasarlanmış. Birini elinle yönlendiriyorsun, diğeri aynısını yapıyor. Bu teleoperasyon düzeni demo kaydetmeni sağlıyor ve altıncı ay tamamen bunun üstüne kurulu. Depoda doğrulanmış resmi parça listesi: lider ve takipçi çift $229,88, tek takipçi kol $121,94; 3D baskı hariç.
- Seeed Studio SO-ARM101 Pro servo kiti $277,99 (motorlar ve kontrol kartları, baskılı parçalar hariç); Seeed'in baskılı parça seti $30,99.
- Robonine SO-ARM101 tam kit $349,00 (Delaware'den kargo).
- WowRobo (OpenELAB üzerinden): $325,99 baskılı parça ve servo, $419,99 monte edilmemiş tam kit, $489,99 monte edilmiş.
- Daha ucuz seçenekler: $0 ile LeRobot yığınının tamamı MuJoCo simülasyonunda çalışıyor. $50-80 ile EEZYbotARM MK2 (ücretsiz STL, MG996R servolar; servo bus protokolü yerine bağlantı kinematiği öğretiyor). $122 ile tek SO-101 takipçi kol (parçaları kendin basarsan; teleoperasyonu kaybedersin, yazılım yolunun tamamını korursun). $199,99 ile Hiwonder xArm 1S, konum ve gerilim bildiren akıllı bus servolu en ucuz kol.
Kolu kur, her servoyu kalibre et, takipçiyi liderle sür. Sonra kendi tutucu parmaklarını TPU'dan tasarla ve bas, üç farklı şekilde nesnede dene. Kol beşinci ve altıncı ayların platformu; özel parmaklar ise montajın ötesinde tasarlayabildiğini kanıtlayan parça.
Ay sonunda: datasheet'ten tam kısıtlı çizimle parça modelliyorsun, yazıcının gerçek boşluk değerlerini ölçümle biliyorsun, FDM'ye göre yönelim ve katman yapışmasını hesaplıyorsun, PLA, PETG, ABS veya TPU seçimini gerekçelendiriyorsun, boşluğu kendi yaptığın bir şeyde gösteriyorsun ve kendi parçalarınla değiştirdiğin çalışan bir kolun var.
Ay 4: ROS 2, simülasyon ve şirketlerin robot kurma şekli
Hedef: ROS 2'de bir robot kur, simüle et, bir odayı haritalayıp kendi başına dolaşmasını sağla. Şimdiye kadar robotları kendi yönteminle kurdun; ROS 2 sektörün kurma şekli ve iş ilanlarında en çok istenen tek beceri. En iyi tarafı: bu ayın tamamı sıfır donanımla, normal bir dizüstünde, NVIDIA GPU olmadan yapılıyor. Bunu kendine iki kez söyle; robotiğin pahalı ekipman istediği inancı insanların hiç başlamamasının ana sebebi.
Hangi ROS 2 ve ROS 1 tuzağı
ROS 2 her Mayıs'ta çıkıyor; çift yıllar beş yıl destekli LTS, tek yıllar yaklaşık on sekiz ay. Eylül 2026 tablosu: Lyrical Luth (Mayıs 2026, destek Mayıs 2031'e kadar, Ubuntu 26.04) güncel LTS; Jazzy Jalisco (Mayıs 2024, Mayıs 2029'a kadar, Ubuntu 24.04); Kilted Kaiju 31 Aralık 2026'da bitiyor, buradan başlama; Humble Hawksbill Mayıs 2027'de bitiyor, eski. Jazzy ile başla: neredeyse her kurs, kitap ve video serisi hâlâ onu hedefliyor ve iki buçuk yıldan fazla desteği var. Eğitim yığını yetişince Lyrical'a geç.
Noetic 31 Mayıs 2025'te destek dışı kaldı ve devamı yok. Üst sıralardaki çok sayıda eğitim hâlâ ROS 1; anında tanı: catkin_make, roscore, rosrun, rospy veya sadece XML launch dosyası görüyorsan sekmeyi kapat. ROS 2'de colcon build var, master yok, ros2 run ve Python launch dosyaları kullanılıyor.
Kaynaklar
- Resmi ROS 2 eğitimleri, Jazzy (ücretsiz): node, topic, service, action, parametre, launch, tf2 ve URDF etrafında kurulu kanonik referans. Ders değil referans, videoyla eşle.
- The Construct (ücretsiz katman, ücretli aylık €39,97'den): her şey tarayıcıdaki ROS ortamında simüle robotlarla çalışıyor; Ubuntu kurma hafta sonu yok, GPU yok. Ücretsiz katmanda üç tam kurs var.
- Articulated Robotics, Josh Newans (ücretsiz): baştan sona en iyi ücretsiz anlatı: robot tasarla, URDF yaz, simüle et, ros2_control ekle, Raspberry Pi ve lidarla gerçeğe koy, SLAM ve navigasyon yap. ros2_control anlatımında eşsiz.
- Gazebo dokümantasyonu (ücretsiz): kendi robotunu kurma, hareket ettirme, SDF dünyaları, sensörler ve URDF yükleme.
- Nav2 Getting Started (ücretsiz): Nav2'yi simülasyonda beş dakikada başlatıyor; kurulum acısını kaldıran hazır VS Code dev container ile.
Ek olarak MOGI-ROS'un Jazzy ve Gazebo Harmonic üstüne kurulu tam üniversite dersi (GitHub'da, Apache 2.0), Edouard Renard'ın Udemy kursları (indirimde $10-20, liste fiyatı asla ödeme) ve Automatic Addison'ın distro bazlı tarifleri var. Yazarın dürüst notu: DDS ve QoS ayarlarını hiçbir kaynak iyi anlatmıyor. "Topic yayınlanıyor ama kimse almıyor" sorunu neredeyse her zaman QoS uyumsuzluğu ve cevabı eğitimde değil, resmi Concepts sayfalarında bulacaksın.
URDF, TF ve simülatör seçimi
Robotunu xacro ile kendin tasarla, TurtleBot'u kullanma: diferansiyel sürüşlü taban, sensör direği ve iki eksenli pan-tilt kafa, doğru ataletlerle ve ayrı çarpışma geometrisiyle. Sık hatalar: joint_state_publisher ile robot_state_publisher'ı karıştırmak (ilki eklem konumu uyduruyor, ikincisi dönüşüm hesaplıyor); inertial etiketini unutmak (robot Gazebo zemininden geçer ya da patlar, kütle ve atalet her zaman yazılır); lidar çerçevesine statik dönüşüm eklememek (başlangıç SLAM hatalarının en büyük sebebi); 400 satır XML'i elle yazmak (ilk günden xacro makrosu kullan). Kendi robotunun RViz ekran görüntüsü, başlangıç portföyündeki en okunaklı sinyal.
Gazebo isimleri herkesi şaşırtıyor: Gazebo Classic (1-11) Ocak 2025'te bitti; yeniden yazılıp kısa süre Ignition Gazebo dendi, Nisan 2022'de tekrar Gazebo oldu ve ign komutları gz oldu. Sürümler alfabetik: Fortress, Garden, Harmonic, Ionic, Jetty. Distro eşleşmesi: Humble ile Fortress, Jazzy ile Harmonic, Kilted ile Ionic, Lyrical ile Jetty. Önce Gazebo öğren, ROS 2'ye yerleşik tek simülatör ve elindeki dizüstünde çalışıyor. Pekiştirmeli öğrenme veya yürüme için MuJoCo (yine GPU gerekmiyor). Isaac Sim yalnızca RTX donanımın ve özel bir sebebin varsa: minimum RTX 4080 ve 16 GB VRAM; A100 ve H100 gibi RT çekirdeksiz kartlar desteklenmiyor. PyBullet'ı geç (2022'den beri sürüm yok), Genesis'i izle ama üstüne portföy kurma.
ros2_control, SLAM ve ayın projesi
ros2_control, kendi kendine öğrenenlerin çoğunun hiç dokunmadığı konu; bu yüzden fark yaratmanın en hızlı yolu. Robotuna ros2_control etiketlerini ekle, diff_drive_controller ve joint_state_broadcaster'ı YAML'dan ayarla, Gazebo'da klavyeyle sür. Sonra komut verilen mesafeyi giden, ilerleme bildiren ve iptal edilebilen bir action server yaz. Action ve ros2_control tek projede gerçekten güçlü bir portföy parçası.
Ayın büyük projesi: kendi Gazebo dünyanda SLAM Toolbox çalıştır, dolaş, haritayı kaydet, lokalizasyon moduna geç ve RViz'den Nav2 hedefleri gönder. Köşeleri kesmeyi bırakana kadar costmap'leri ayarla ve ekranı kaydet. Kendi kurduğu haritada kendi başına dolaşan bir robot videosu, kendi kendine öğrenmiş bir robotikçinin üretebileceği en ikna edici şey. Gerçek donanım istersen üç katman var: $0 ile simülasyon; $250-450 ile kendin kur (RPLIDAR C1 $69, Raspberry Pi 4 veya 5, enkoderli diferansiyel şasi, sürücü ve pil); $300-535 ile hazır platform (Hiwonder MentorPi M1 $299,99'dan, Waveshare UGV Rover ROS 2 kiti $534,99; ikincisi Pi ana bilgisayar ile ESP32 gerçek zamanlı kontrolcüyü ayırıyor, gerçek robotlar da böyle kuruluyor).
Ay sonunda: Python ve C++ ile topic, service ve action kullanan node'lar yazıyorsun, robotunu doğru çerçeve ve ataletle xacro'da tanımlıyorsun, Gazebo'da lidar ve kamerayla simüle ediyorsun, ros2_control ile sürüyorsun, SLAM Toolbox ile harita kurup Nav2 ile dolaşıyorsun ve bozuk bir TF ağacını teşhis ediyorsun; bu, bütün yığındaki en yaygın hata.
Ay 5: robotları gerçekten çalıştıran matematik
Hedef: kurduğun her şeyin altındaki kontrol ve algı matematiğini anlayıp uygulamak. Şimdiye kadar zor kısmı kütüphaneler yaptı. Nav2'yi ayarlayabilen kişiyle Nav2 bozulduğunda düzeltebilen kişi arasındaki fark tam olarak bu ay. Hepsine araştırma derinliğinde ihtiyacın yok: kontrolde çalışan akıcılık, bir kol hakkında düşünmeye yetecek kinematik ve kameradan 3B bilgi çıkaracak kadar görü.
Kaynaklar
- Understanding PID Control, Brian Douglas (MathWorks, ücretsiz): yedi bölüm; integrator windup, türev filtreleme, ayarlama. Bu hafta çalışan bir kontrolcüye en hızlı yol.
- Modern Robotics, Kevin Lynch (Northwestern, ücretsiz kitap, kod ve video): standart ders kitabının ücretsiz ön baskısı; Python, MATLAB ve Mathematica kütüphaneleri. DH parametreleri yerine vida teorisi kullanıyor, sektör normu artık bu.
- Underactuated Robotics, Russ Tedrake (MIT, ücretsiz): kontrol teorisinin robotiğe döndüğü yer: sarkaç, cart-pole, yürüme, koşma, insansılar; LQR, Lyapunov ve yörünge optimizasyonu.
- OpenCV Bootcamp (OpenCV.org resmi, ücretsiz): iki üç saatlik resmi kurs; görüntü işleme, filtreleme, kenar bulma, takip ve DNN modülü. Ücretli kurs yerine buradan başla.
- MoveIt 2 Getting Started (ücretsiz, açık kaynak): resmi giriş; dokümanlar en pürüzsüz deneyim için Ubuntu 24.04 üstünde Jazzy öneriyor.
Derinleşmek isteyenler için: Steve Brunton'ın 39 videoluk Control Bootcamp'i (durum uzayı, LQR, Kalman), Peter Corke'un Robotics Toolbox for Python'u (Franka ve UR dahil elliden fazla gerçek robot modeli) ve QUT Robot Academy'si, Cyrill Stachniss'in Bonn Üniversitesi SLAM dersleri, Open3D nokta bulutu eğitimleri ve MoveIt Task Constructor ile pick and place. Hepsi ücretsiz.
Bu ay yapılacak beş deney
- Kontrol: ikinci aydaki denge robotuna aynı donanımda üç kontrolcü uygula: sadece P, PD, sonra ileri beslemeli PID. Her birinin basamak yanıtını CSV'ye kaydet, üçünü çiz ve hangisini göndereceğini gerekçesiyle yaz. O grafik mülakatta her sertifikadan değerli. Odak: integrator windup (kolun limitten çıkarken çarpması), türevin sensör gürültüsünü büyütmesi, kalıcı hata için integratör mü yerçekimi telafisi mi, ve ileri besleme (çoğu kişinin hiç eklemediği en ucuz iyileştirme).
- Durum uzayı: Python'da simüle bir cart-pole için LQR uygula, aynı şeyi elle ayarlı PID ile yap ve bir bozucuya nasıl tepki verdiklerini karşılaştır. Tedrake'in notları modeli veriyor; türetmiyorsun, uyguluyorsun. LQR kazanç seçmenin ilkeli yolu; MPC kısıt veriyor, karşılığında hesap gücü istiyor.
- Kinematik: SO-101 kolunun ileri kinematiğini link uzunluklarından elle hesapla, Robotics Toolbox ile doğrula. Sonra uç noktayı verilen XYZ'ye götüren sayısal bir IK çözücü yaz ve tekillik yakınında ne yaptığını izle. Kolun bir serbestlik derecesini kaybettiğini hissetmek kavramı yerleştiriyor.
- Görü: gerçek bir kamerayı basılı satranç tahtasıyla kalibre et, iç parametreleri kaydet, renkli bir nesneyi bulup kameraya göre 3B konumunu tahmin eden bir betik yaz. Işığı değiştir, bozulmasını izle, düzelt. O "bozuldu ve düzelttim" yazısı portföy malzemesi.
- Manipülasyon: MoveIt 2 ile simüle bir kol için hareket planla, planlama sahnesine çarpışma nesneleri ekle, pick and place çalıştır. Sonra tek geçerli yola engel koy ve planlayıcının nasıl davrandığını gör. Planlayıcı hatasını anlamak, başarısını izlemekten değerli.
Ay sonunda: PID'yi ölçülmüş veriyle her terimini açıklayarak ayarlıyorsun, bir sistemi durum uzayında tanımlayıp LQR uyguluyorsun, ileri kinematiği elle çözüp IK'yi sayısal çözüyorsun, tekilliği robotu göstererek anlatıyorsun, kamera kalibre edip pikseli 3B konuma çeviriyorsun ve MoveIt 2'de çarpışmasız pick and place yapıyorsun.
Ay 6: robot öğrenmesi, uzmanlaşma ve işe alınmak
Hedef: bir yön seç, o yönde bir portföy parçası kur ve başvurmaya başla. Artık yığının tamamı elinde: elektronik, gömülü, mekanik, ROS 2, kontrol ve algı. Bu ayın iki yarısı var. Birincisi ön cephe: robotlara programlamak yerine gösterip öğretmek. İkincisi, kurduğun her şeyi seni işe aldıracak hale getirmek.
LeRobot ile kaydet, eğit, çalıştır
LeRobot, Hugging Face'in gerçek dünya robotiği için PyTorch kütüphanesi ve düşük maliyetli robot öğrenmesi dünyasının toplandığı açık merkez. İş akışı dört adım:
Robotu elinle sürüyorsun, demolar eşzamanlı video ve eylem verisi olarak kaydediliyor, bir politika onları taklit etmeyi öğreniyor, sonra kendi başına çalışıyor. Başlangıç politikası olarak dokümanlar ACT'ı öneriyor; tek adım yerine gelecek eylem parçalarını tahmin etmek daha iyi çalışıyor. Diffusion Policy politikayı gürültü giderme süreci olarak temsil ediyor ve on iki görevde önceki yöntemlere göre ortalama %46,9 iyileşme bildirdi. Veri kalitesi her şey: özensiz demolarla eğitilen politika özensiz politika olur.
Kaynaklar
- LeRobot dokümantasyonu (ücretsiz): tam hattı ve desteklenen her robotu kapsayan ana dokümanlar.
- Hugging Face Robotics Course (ücretsiz, donanım gerekmiyor): tamamen simüle ortamlar ve açık veri setleriyle yürüyor; hiçbir şey almadan tamamını yapabilirsin. Ünite başına 30-45 dakika.
- SO-101 kurulum rehberi (ücretsiz): üçüncü ayda kurduğun kol için port bulma, motor kurulumu, kalibrasyon ve kayıt komutları, kelimesi kelimesine.
- MuJoCo Playground (ücretsiz, Apache 2.0): yürüme, manipülasyon ve görü görevleri için GPU hızlandırmalı ortamlar ve dört Colab eğitimi. Alternatiflerden çok daha kolay çalışıyor.
- CS 285, Deep Reinforcement Learning, Sergey Levine (UC Berkeley, ücretsiz): mevcut en iyi RL dersi; Levine robotik araştırmacısı, çerçeve baştan sona robotik.
Görü-dil-eylem modelleri (VLA) robotiğin temel modelleri ve hangilerini gerçekten çalıştırabileceğini bilmek önemli. Physical Intelligence'ın π₀ ailesi Apache 2.0 lisanslı ve ağırlıkları açık, 10.000 saatten fazla robot verisiyle eğitilmiş; depo başka robota transferin garanti olmadığını dürüstçe yazıyor. OpenVLA 7B parametreli, tamamen açık, 970.000 robot bölümüyle eğitilmiş ve kodu okunacak en iyi belgelenmiş VLA. NVIDIA GR00T N1.7'nin kodu Apache 2.0 ama ağırlıkları NVIDIA Open Model License altında (sık yanlış aktarılan bir ayrım) ve çıkarım için 16 GB üstü VRAM istiyor. SmolVLA küçük ve ucuz donanım için tasarlanmış; SO-101'de ince ayar için 7B model yerine doğru seçim bu. RT-2 tarihsel olarak önemli ama açık ağırlığı yok; makaleyi oku, pratik için diğerlerini kullan.
Ayın projesi
SO-101'de tek basit bir görevin 50 demosunu kaydet, mesela bir küpü alıp kutuya bırakmak. ACT politikası eğit ve çalıştır. Yaklaşık yarısında çalışacak. Hata durumlarını kapsayan 50 demo daha kaydet ve yeniden eğit. Öncesi ve sonrası başarı oranını belgele. O sayı ve onu ölçmüş olman, portföy parçasının kendisi. Donanımsız ikinci proje: MuJoCo Playground'daki Colab eğitimlerinden dört bacaklı bir yürüme politikası eğit, ödül fonksiyonunu değiştir ve yürüyüşün nasıl değiştiğini izle. Colab'ın ücretsiz verdiği dışında GPU gerekmiyor.
Üç yön, birini seç
Robot öğrenmesi ve gömülü AI
Ön cephe şirketleri ve en yüksek tavan. Odak: LeRobot, VLA ince ayarı, taklit öğrenmesi, RL, simülasyon, PyTorch. En yüksek ücret ve en yüksek rekabet; kendi topladığın gerçek bir veri seti her sertifikadan değerli.
Otonomi ve mobil robotik
En çok iş ilanı burada. Odak: ROS 2, Nav2, SLAM, algı, sensör füzyonu, C++. Kontrol mühendisi ve saha servis mühendisi birlikte tüm robotik ilanlarının %20'sinden fazlası.
Gömülü, mekatronik ve entegrasyon
Hemen çalışmak isteyenler için, yükleniciler dahil. Odak: firmware, motor kontrolü, gerçek zamanlı sistemler, PLC, fonksiyonel güvenlik, sistem entegrasyonu. En az gösterişli, en tutarlı iş bulunan yol. Robotik projelerinin %66'sı sertifikasyon gecikmesi bildiriyor; fonksiyonel güvenlik gerçek ve az bilinen bir uzmanlık.
Portföy ve mülakat
Yazar bu alanda işe alım yapanların neye baktığını taramış, desen tutarlı. Yüksek sinyal: kayıtlı metrikleri ve yinelemeli hata ayıklama gösteren commit geçmişi olan repolar (tek commit'te bırakılmış bitmiş demo değil); güvenilirlik verisiyle gerçek robot kullanımı; LeRobot Hub'da açık veri setleri; işverenlerin bağlı olduğu paketlere katkı (ROS 2 çekirdeği, Nav2, MoveIt, Isaac Lab, LeRobot); sensörden aktüatöre, planlamadan kontrole entegrasyon işi, videolu ve belgeli. Açıkça sayılan kırmızı bayraklar: hâlâ ROS 1'de olmak, üç takip sorusuna dayanmayan projeler, kinematik ve gövde anlayışı olmayan saf derin öğrenme geçmişi ve gerçek katkının çok altında sayılan kurs bitirme sertifikaları.
En iyi üç projenin README'sini yeniden yaz. Her birinde şu sıra olacak:
1. En üstte video
2. Bağlantı veya mimari şeması
3. Gerçekten ölçtüğün sayılar
4. "Ne bozuldu ve nasıl düzelttim" bölümü
Son bölüm, kendi kendine öğrenmiş bir portföydeki en değerli tek şey; çünkü eğitimden kopyalanamayan kısım o.
Robotik mülakatı yazılım mülakatı değil, leetcode burada çok daha zayıf bir gösterge. Beklenenler: ters kinematik, PID ve geri besleme, sensör füzyonu ve Kalman, SLAM kavramları, RRT dahil yol planlama, C++ ile Python arasındaki değiş tokuşlar. İyi şirketlerde ek olarak: kontrolcüsü bilerek bozulmuş bir MuJoCo veya Isaac sahnesinde hata ayıklama, gerçek işe göre kesilmiş bir ROS 2 mimari sorusu ve geçmişteki belirli bir arızayı nasıl teşhis ettiğin üzerine uzun bir sohbet. Glassdoor'da 877 şirketten 1.721 robotik mühendisi mülakat sorusu kayıtlı. Pratik: birisi yirmi dakika kendi reponu sorgulasın. Kavramları değil, kodunu: neden o kazanç, neden o sensör, pil çökerse ne olur, bundan önce ne denedin. Üç seviye derine cevap veremiyorsan proje CV'ye hazır değil.
Ay sonunda: demo veri seti kaydedip kendi donanımında çalışan bir politika eğitiyorsun, davranış klonlama, ACT ve diffusion policy farkını anlatıyorsun, hangi VLA'nın ağırlığının açık olduğunu söylüyorsun, üç yönden hangisini neden seçtiğini biliyorsun, videolu, metrikli ve arıza analizli üç proje gösteriyorsun ve kendi kodunun her satırı için üç seviye takip sorusuna cevap veriyorsun.
Altı ayın toplam maliyeti
Kursların neredeyse tamamı ücretsiz; para donanıma gidiyor. Kaynaktaki doğrulanmış fiyatlardan iki yol çıkıyor:
Ekonomik yol Tier 1 tezgahı, iki bütçe robotu ve parçalarını Fab Lab'de ya da servisten bastırdığın tek bir SO-101 takipçi kolunu sayıyor (baskı ücreti hariç). Rahat yol Tier 2 tezgahı, iki kaliteli robotu, Bambu Lab A1'i ve kendi bastığın lider-takipçi çifti sayıyor. İkisinde de dördüncü aydan sonrası sıfır dolar; gerçek SLAM platformu ve Tier 3 tezgah isteğe bağlı eklenti.
Altı ayın sonunda seni ne bekliyor
Yazar burada dürüst konuşuyor: bu plan seni altı ayda kıdemli robotik mühendisi yapmıyor. Bu alanda kıdemli demek, fiziksel robotlarda beş yıl ve üstü gerçek zamanlı sistem çalıştırmış kişi demek ve kontrol edilen her ilan bunu açıkça yazıyor. Plan seni çalışan robotlar kurabilen, hata ayıklayabilen ve teslim edebilen, yığını elektrik katmanından öğrenilmiş politikaya kadar anlayan ve bunu kanıtlayan fiziksel bir portföyü olan biri yapıyor. Sahaya girmek için bu yetiyor; birikim sahada oluyor.
Talep tablosu, abartısız
Sermaye gerçek: Crunchbase'e göre fiziksel AI girişimleri 2026'nın ilk yarısında 521 turda $47,4 milyar topladı, bu 2022-2024 toplamından fazla. Yalnız robotik fonlaması Haziran 2026 sonunda $18,8 milyara ulaştı; 2025'in tamamı $15 milyardı. Neura Robotics $1,4 milyar, Skild AI $1,4 milyar, Apptronik $520 milyon topladı; Figure'ın değerlemesi $39 milyar. Ama işe alım sermayenin gerisinde: Kuzey Amerika robot siparişleri 2026 ilk yarıda adet bazında yalnızca %2,0 büyüdü (A3), ABD kurulumları 2024'te %9 düştü (IFR) ve BLS'nin robotik mühendislerini kapsayan meslek kodu %1-2 büyüme öngörüyor, kariyer yazılarındaki kaynaksız %10 değil. Yazılım geliştiricileri için yıllık 106.100 açık pozisyon var; makine, elektrik ve endüstri mühendisliğinin toplamı yaklaşık 57.200.
Doğru cümle şu: para, nitelikli insandan hızlı geliyor; açık belirli uzmanlıklarda yoğunlaşmış ve giriş katmanı diplomasızlara alışılmadık derecede açık. Somut bir sayı: ilan hacmine göre en büyük robotik kategorisi %20,3 ile otomasyon ve robotik teknisyeni (3.113 ilan içinde) ve O*NET'e göre teknisyen rollerinin %68'i ön lisans ya da sertifikayla dolduruluyor.
Ne kazandırıyor
- ABD tam zamanlı: O*NET/BLS medyanı $122.930 (tek resmi rakam). Giriş seviyesi yaklaşık $80.000-100.000, orta seviye (3-6 yıl) $120.000-165.000, kıdemli $160.000-230.000.
- Ön cephe fiziksel AI şirketleri: Figure'ın canlı Helix AI Engineer (Robot Learning) ilanı $200.000-400.000 taban maaş, algı rolü $200.000-350.000. Robot temel modeli uzmanları için $280.000-475.000 toplam paket; ancak bu işe alımcı verisi ve ağırlıklı olarak hisse.
- ABD dışı: Almanya yaklaşık €70.000 medyan, İsviçre yaklaşık CHF 95.000, İngiltere taban £32.000-50.000, Hindistan yaklaşık ₹653.000.
- Serbest ve sözleşmeli: Upwork'te robotik mühendisleri saatlik $22-70, yoğunluk $30-50. ROS işleri teslimat başına: node uygulaması $500-1.200, launch yapılandırması $1.200-2.500, sensör entegrasyon hattı $4.500-7.000, tam sistem mimarisi $7.000-12.000. ZipRecruiter, ROS geliştiricisi ortalamasını saatlik $52,84 veriyor.
- Diploma ve deneyim istemeyen giriş: teleoperasyon ve veri toplama ortalama $28,24/saat (çoğu $22,12-32,93 arası). Figure insansı robot operatörü rolünü $25-35/saat ile diploma şartı yazmadan, Weave Robotics $25/saat ile ilan etti. Robotik teknisyeni medyanı $73.900 (BLS). Bu bant çoğunlukla ABD'nin en pahalı şehirlerinde, yerinde ve fiziksel olarak yorucu; ön cephe şirketlere gerçek bir kapı ama San Francisco'da rahat bir geçim değil.
Entegrasyonu görevden kariyere çeviren sayı: bir robot hücresinde robotun kendisi toplam proje maliyetinin yaklaşık %25'i. Kalan dörtte üç mühendislik, güvenlik ve entegrasyon. $35.000'lık bir kol $80.000'lık çalışan bir sisteme dönüşüyor ve sattığın şey o $45.000'lık fark.
Bütün yazıdan kalacak üç şey
Projeleri kur, okumakla kalma. Her aydan bir kurulum seç ve gerçekten yap: çizgi izleyen, denge robotu, kol, ROS 2 navigasyon yığını, eğitilmiş politika. Boz, düzelt, filme çek, GitHub'a at. Kontrol edilen her işe alım kaynağı aynı şeyi söylüyor: portföyden bulma anahtar kelime aramasını geçiyor ve insanları işe aldıran projeler kayıtlı metrik ve görünür hata ayıklama geçmişi olanlar.
Herkes çalışan bir demo paylaşabilir. Neredeyse hiç kimse önce bozulan dört şeyi ve her birini nasıl teşhis ettiğini yazmıyor.
Ne bozulduğunu yaz. Yazıdan tek bir tavsiye kalacaksa bu. O yazı, gerçekten mühendislik yapabildiğinin kanıtına en yakın şey ve reponun mülakatta üçüncü takip sorusundan sağ çıkmasının sebebi.
Hazır hissetmeden başla. Teknisyen rolüne başvur, teleoperasyon vardiyasını al, Nav2'ye küçük düzeltmeyi gönder, üç kişilik robotik girişiminin kurucusuna yaz. "Robotik öğreniyorum" ile "robotikte çalışıyorum" arasındaki fark neredeyse tamamen cesaret farkı ve bu alanda kimse sana yeterince çalıştığını söylemeyecek. Günde iki odaklı saatle altı ay, ellerinle ve kafanla yapabildiklerini değiştirmeye yetiyor. Donanım hiç olmadığı kadar ucuz, yazılım açık, kurslar ücretsiz ve makineleri gerçekten çalıştırabilen insanlar gerçekten az. Hareket eden bir şey kur.
- Robotik teknolojide en az kalabalık yüksek değerli beceri: modeller hazır, onları gövdeye koyacak insan yok.
- Plan altı ay, günde iki üç saat: tezgah, ilk robotlar, CAD ve kol, ROS 2, matematik, robot öğrenmesi.
- Kurslar ücretsiz; donanım en ucuz yolda yaklaşık $267, yazıcılı rahat yolda yaklaşık $954.
- Her ay filme çekilmiş, çalışan bir şeyle bitiyor; portföy kurstan değil hareket eden şeylerden oluşuyor.
- Kıdemli yapmıyor ama sahaya sokuyor; işe aldıran şey metrikli repo ve "ne bozuldu" yazısı.
5 maddede özet
- Önce tezgah: Arduino'dan önce Ohm kanunu, multimetre ve lehim; hata çoğu zaman gevşek kabloda.
- İki robot, bir kol: çizgi izleyen ve denge robotu ($38-134), sonra SO-101 kolu ($121,94-229,88).
- ROS 2 sıfır donanımla: Jazzy ile başla, ROS 1 gördüğün sekmeyi kapat, Gazebo ve Nav2 dizüstünde çalışır.
- Matematik beşinci ayda: PID'yi ölçülmüş veriyle anla, IK çöz, kamera kalibre et, MoveIt 2 ile pick and place yap.
- Son ay yön seç: robot öğrenmesi, otonomi ya da entegrasyon; README'ye video, sayı ve "ne bozuldu" bölümü.